双臂拉力试验机由伺服电机提供动力,滚珠丝杠带动横梁匀速运动,力传感器采集载荷、编码器采集位移,测控系统采集信号运算,画出曲线并计算力学指标。它分为 4 个核心部分的原理,拆开讲:
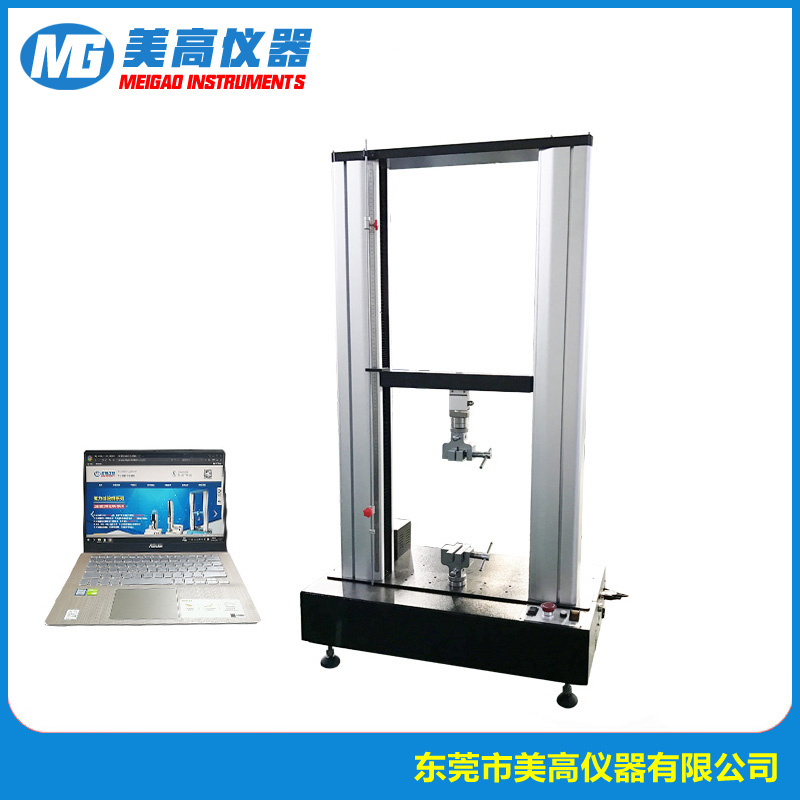
1. 动力传动原理
伺服电机输出扭矩 → 同步带 / 减速机 → 两根滚珠丝杠同步转动 → 移动横梁上下平稳升降
- 双臂(双丝杠):保证横梁升降不倾斜,抵抗偏心载荷,这是和单柱大区别;
- 滚珠丝杠:把旋转运动变成直线运动,摩擦小、定位准,能稳定控制试验速度(0.001~500mm/min);
- 伺服系统闭环调速:软件设定速度,电机编码器实时反馈转速,自动修正,保证试验全程速度恒定,满足国标要求。
对比普通气缸拉力机:气缸压力不稳、速度不可控;伺服是闭环匀速控制。
2. 力值采集原理(测力)
横梁拉动试样 → 载荷传递到力传感器(称重式应变传感器)
传感器内部贴有电阻应变片:受力后应变片产生微小形变 → 电阻发生变化 → 转换成微弱电压信号
信号经过放大器放大、A/D 模数转换,传给电脑:电压信号换算成力值(N、kN)。
✅ 特点:高精度;传感器不能超载、撞击。
3. 位移 / 变形采集原理(两种)
① 横梁位移(基础位移)
丝杠尾部自带光电编码器,记录丝杠转动圈数,换算横梁移动距离,得到横梁位移。
适合橡胶、薄膜这类大伸长试样,精度一般。
② 引伸计(标距变形,高精度)
夹在试样中间标距段,直接测试样本身的变形,不受夹具打滑影响;
用来测屈服强度、弹性模量(金属、硬塑料必须用)。
原理:引伸计内部也是应变片 / 光栅,直接采集标距段形变。
4. 测控软件运算原理
电脑接收力信号 + 位移信号,高速采样:
实时绘制【力 — 位移曲线 / 应力 — 应变曲线】
输入试样尺寸(宽度、厚度、截面积),自动换算应力:
应力=载荷/试样截面积
应变=变形量/原始标距
程序自动识别:屈服点、峰值力、断裂点,自动计算抗拉强度、伸长率等参数
闭环控制:到达断裂、设定位移、设定力值后自动停机
✅ 补充:保护逻辑原理(安全机制)
软件 + 硬件双重限位:
- 软限位:软件设定上下极限位置,到点自动停止
- 硬限位:行程开关(物理保护),软限位失效时切断动力
- 过载保护:力超过设定上限,直接停机,保护传感器






